


Je définis un engrenage à engrenage conique comme un engrenage conique spécialisé avec un rapport de transmission de 1:1. J'utilise ces composants mécaniques de précision pour modifier le sens de rotation de 90 degrés au sein de boîtiers compacts. Ils transmettent le mouvement directement entre des arbres perpendiculaires sans altérer la vitesse mécanique ni le couple. Dans mon travail d'ingénierie, j'intègre régulièrement des entraînements par engrenage à engrenage conique dans des articulations de poignet, des systèmes de direction de rovers mobiles et des actionneurs d'exosquelettes compacts. Ces mécanismes polyvalents offrent des performances optimales pour les systèmes robotiques à vitesse et charge modérées. Ils optimisent l'efficacité spatiale à 90 degrés dans les configurations restreintes où une transmission de puissance à angle droit propre et fiable demeure essentielle à la conception globale du système.
Points clés à retenir
● Engrenages à ongletModifier le sens de rotation de la puissance de quatre-vingt-dix degrés sans modifier la vitesse ni le couple.
●Le montage perpendiculaire du moteur permet de gagner un espace précieux à l'intérieur des articulations robotiques compactes et des poignets des manipulateurs.
●Les rovers mobiles et les exosquelettes portables utilisent des entraînements angulaires pour améliorer l'efficacité spatiale et l'équilibre.
●Le fonctionnement des engrenages à onglet sous des charges modérées empêche une accumulation excessive de chaleur et prolonge la durée de vie des engrenages.
Intégration d'engrenages coniques dans des articulations robotiques compactes
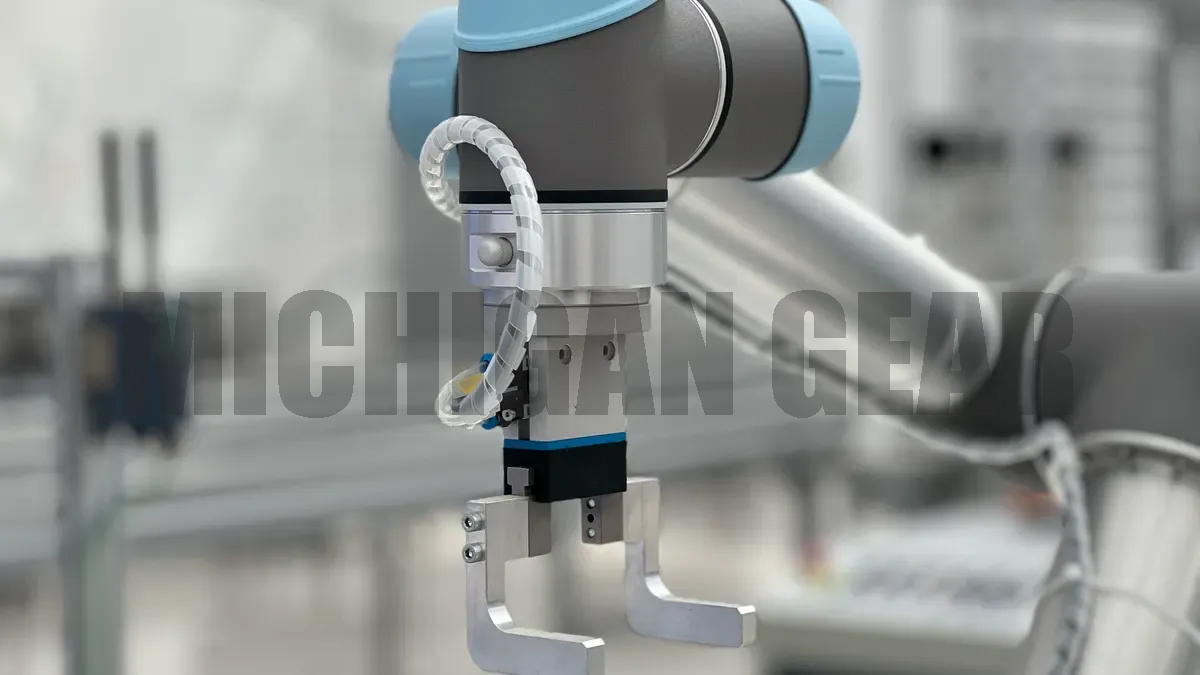
Je conçois des articulations robotiques qui s'intègrent dans des espaces restreints. Les systèmes d'entraînement en ligne classiques posent des problèmes d'encombrement importants dans l'automatisation moderne. Lorsque j'aligne les arbres moteurs directement avec les axes entraînés, les longs ensembles moteurs dépassent l'encombrement souhaité des articulations. L'intégration d'une transmission de puissance à angle droit résout efficacement cette contrainte spatiale. Je m'appuie sur un positionnement angulaire précis des composants pour optimiser le volume interne du châssis. J'analyse systématiquement les contraintes d'espace avant de choisir les configurations d'entraînement. Une planification spatiale efficace me permet de construire des boîtiers d'articulation compacts et profilés.
Entraînements à angle droit compacts
Je monte des moteurs électriques perpendiculairement à l'axe de l'articulation entraînée dans des châssis robotiques compacts. Cette configuration à angle droit décale le corps principal du moteur le long du boîtier structurel interne. Je redirige la force de rotation précisément à 90 degrés à l'aide d'unAssemblage d'engrenage à ongletCette configuration réduit considérablement la longueur de projection globale du mécanisme d'entraînement.
J'utilise ce système de montage compact pour plusieurs configurations d'articulations robotiques :
● Articulations de tangage et de roulis des bras, là où les corps de moteurs saillants limiteraient l'amplitude de mouvement
●Unités mobiles de type nacelle orientable où des contraintes de hauteur horizontale existent
●Poignets robotiques compacts nécessitant des profils de diamètre extérieur minimaux
Le positionnement des moteurs d'entraînement parallèlement ou transversalement aux membres structurels me permet de concevoir des carters d'articulations fins. J'élimine ainsi les renflements disgracieux de la structure du robot. Des carters plus petits réduisent le poids total de la structure. Ce poids réduit améliore la réactivité dynamique globale lors des phases d'accélération rapides. Le câblage interne est également beaucoup plus propre et sûr. Je fais passer les câbles électriques dans des canaux ouverts à côté du carter du moteur perpendiculaire, sans risque de pincement ou d'abrasion lors des rotations complètes des articulations.
Préservation d'une transmission de vitesse et de couple 1:1
J'utilise des réducteurs à engrenages coniques spécialisés, à denture identique, lorsque la transmission directe de la puissance est nécessaire sans modification du profil de vitesse. L'arbre mené reçoit la même vitesse de rotation et le même couple de sortie de l'arbre d'entrée. La réduction de vitesse primaire est assurée ailleurs dans la transmission grâce à des réducteurs planétaires dédiés. Cette conception permet d'isoler la simple redirection angulaire des opérations de multiplication de couple à rapport élevé. Je maintiens une synchronisation précise entre les arbres d'entrée et de sortie. La transmission directe de la puissance garantit un retour d'information de position prévisible tout au long des cycles de mouvement automatisés.
Je garantis un fonctionnement continu en utilisant ces engrenages dans des limites de vitesse et de couple modérées. Des charges dynamiques élevées génèrent un frottement excessif entre les dents. Je surveille attentivement les paramètres thermiques, car une chaleur incontrôlée provoque la dilatation du métal à l'intérieur des carters. Cette dilatation thermique dégrade la précision d'engrènement. Les composants dilatés augmentent la résistance mécanique, accélèrent l'usure des surfaces et réduisent le rendement total de la transmission en dessous des seuils cibles.
Je maintiens une efficacité élevée du maillage à 90 degrés et j'évite le blocage mécanique en faisant correspondre directement les limites de charge aux taux de dissipation de chaleur du boîtier.
Je mesure régulièrement la stabilité thermique lors de tests de cyclage continu des articulations. Je maintiens les vitesses de fonctionnement dans des plages modérées afin de garantir une contrainte de contact uniforme le long des profils des dents d'engrenage. Cette gestion thermique rigoureuse préserve un alignement angulaire précis sur des milliers de cycles de mouvement. Une gestion appropriée de la vitesse élimine les décalages indésirables dus au jeu thermique des carters en aluminium ou en acier.
De plus, le maintien de paramètres de fonctionnement modérés protège les lubrifiants synthétiques délicats de la dégradation thermique. Des films lubrifiants propres protègent les surfaces d'engrènement des micro-piqûres lors de cycles répétitifs. Je garantis un contrôle opérationnel stable sur de longs cycles de service en protégeant chaque interface mécanique d'une surchauffe. Mes conceptions permettent un contrôle précis et prévisible tout en optimisant la durée de vie mécanique dans les applications d'assemblage à espace restreint.
Entraînements angulaires dans les manipulateurs robotiques
Je conçois des manipulateurs robotisés pour exécuter des tâches d'automatisation complexes dans des espaces industriels restreints. Les bras articulés nécessitent une distribution efficace de la puissance mécanique sur plusieurs axes de rotation. Le positionnement des moteurs engendre d'importants goulots d'étranglement mécaniques lorsque la puissance est acheminée directement le long des segments du bras. Les systèmes d'entraînement angulaire résolvent ce problème d'espace en orientant la force de rotation avec précision entre les axes d'arbres convergents. Je positionne les entraînements angulaires internes à l'intérieur des bras du manipulateur afin d'obtenir des profils structurels minces. Cette approche mécanique maintient la charge utile mobile au plus près de la structure du bras, ce qui stabilise l'équilibre du système lors de mouvements rapides. Je conçois ces logements d'articulations de manière à répartir uniformément les forces structurelles sur la structure du robot.
Mécanismes d'engrenages à onglet dans les poignets des manipulateurs
Les articulations de poignet robotisées exigent une optimisation spatiale extrême. J'installe des engrenages à angle droit spécifiques pour acheminer la puissance de rotation de manière fluide à travers les axes de tangage, de lacet et de roulis. Ces composants mécaniques me permettent d'aligner les arbres de transmission internes le long de la liaison principale du bras tout en transmettant le mouvement de rotation à travers l'axe perpendiculaire de l'articulation du poignet. Je fais passer le câblage de commande central directement à travers des canaux internes ouverts, évitant ainsi de pincer les câbles électriques lors des cycles de mouvement rapides du poignet.
J'évalue les principaux paramètres de performance mécanique lorsque j'intègre ces entraînements angulaires dans des poignets robotiques multi-axes :
| Attribut | Valeur |
|---|---|
| Configuration | Arbre coaxial entraînant une série deengrenages à ongletpour l'articulation du poignet |
| Taux de réduction | 3,33:1 |
| Couple maximal des articulations | 1,256 Nm |
Cette configuration spécifique transmet une puissance de rotation fluide grâce à l'intersection des angles des arbres. Un seulEngrenage à ongletCe dispositif inverse la direction du couple moteur sans modifier la vitesse de rotation. Des étages d'engrenages secondaires assurent la réduction mécanique de vitesse nécessaire. Cette séparation des fonctions mécaniques isole les variations d'angle spatial des conversions de couple à rapport élevé. L'ensemble allège le carter du poignet tout en protégeant les composants internes de la transmission contre l'usure excessive due aux charges latérales lors d'un fonctionnement continu.
Commande de mouvement compacte pour pinces robotiques
Les effecteurs robotiques nécessitent des mécanismes d'entraînement légers pour garantir une réactivité dynamique élevée en fonctionnement. J'ai placé les moteurs électriques parallèlement aux cadres des paumes de préhension afin de compacter les mécanismes d'entraînement des doigts. Cette orientation mécanique évite que les longs corps des moteurs ne dépassent derrière la plaque de montage principale de la préhension. Des paires de pignons à angle droit acheminent la rotation du moteur à 90 degrés directement vers les vis-mères ou les crémaillères qui actionnent les doigts de préhension.
J'utilise ce montage perpendiculaire pour concevoir des mécanismes de préhension symétriques à deux doigts. L'arbre d'entrée principal entraîne simultanément deux paires de dents coniques opposées. Ce transfert de puissance uniforme actionne les deux mâchoires de la pince à la même vitesse. La transmission dynamique directe préserve l'équilibre de rotation et assure un mouvement linéaire et fluide des mâchoires sur toute la course mécanique. Le suivi précis de la position des doigts est garanti grâce à un nombre de dents identique, empêchant tout glissement mécanique entre les arbres d'entraînement parallèles. Le mouvement synchronisé des mâchoires assure une manipulation prévisible lors de la préhension de pièces fragiles.
Cette configuration améliore également le retour de force tactile lors de la manipulation d'objets délicats. La connexion dynamique directe permet aux capteurs de courant du moteur de détecter la résistance de préhension avec précision, sans délai de contrôle dynamique. J'utilise ces pinces robotisées en respectant scrupuleusement des seuils de couple et de vitesse modérés. Ces paramètres de fonctionnement prudents préviennent la dilatation thermique excessive à l'intérieur du boîtier compact. La limitation de l'échauffement garantit des tolérances mécaniques internes optimales. Cette approche assure des forces de serrage constantes et protège les composants de précision sur des milliers de cycles de prise et de dépose. J'inspecte régulièrement ces connexions mécaniques afin de garantir la répétabilité des mouvements à long terme.
Robotique mobile et systèmes de direction
Je conçois des plateformes mobiles capables de naviguer avec une grande précision dans des environnements complexes. Les configurations de transmission classiques occupent un volume interne important dans les châssis des véhicules autonomes. Le déplacement des composants de transmission libère de l'espace structurel pour les batteries, les capteurs et l'électronique de commande centrale. J'intègre des transmissions angulaires spécialisées afin de maintenir une mobilité élevée tout en optimisant l'espace interne du châssis.
Modules de direction pour AGV et AMR
Je conçois des modules d'entraînement orientables pour véhicules à guidage automatique (AGV) et robots mobiles autonomes (AMR). Ces unités autonomes nécessitent une alimentation électrique indépendante à 90 degrés à l'intérieur de modules de roues compacts pour assurer une mobilité omnidirectionnelle complète. Je monte les moteurs électriques verticalement à l'intérieur du module. Cette orientation perpendiculaire libère de l'espace au sol au-dessus du mécanisme de roue.
J'installe unEngrenage à ongletune paire à l'intérieur de chaque module de direction pour transmettre directement la rotation du moteur à l'essieu horizontal de la roue.
●Le montage vertical du moteur réduit l'encombrement horizontal à l'intérieur du châssis du véhicule.
●La redirection de puissance à angle droit fait pivoter le couple moteur précisément de 90 degrés.
●Un nombre égal de dents permet de transmettre la vitesse et le couple maximal du moteur sans perte dynamique.
Cette conception compacte assure l'alignement de l'axe de direction avec le centre de la roue. L'ensemble profilé protège les composants de la transmission de la poussière ambiante et des débris d'utilisation.
Transmissions différentielles dans les rovers d'exploration
Les rovers d'exploration parcourent des terrains imprévisibles où le contact avec le sol change constamment. Je conçois des ensembles de transmission différentielle qui répartissent la puissance mécanique sur les bras de suspension flexibles à bascule. La transmission de puissance angulaire transforme la force de rotation des arbres de transmission centraux en mouvements des articulations de la suspension. Cette configuration structurelle permet de monter les moteurs d'entraînement lourds près du centre de la carrosserie, ce qui stabilise l'équilibre du véhicule sur les pentes abruptes.
La gestion du jeu et des charges d'impact demeure essentielle en terrain non pavé. Lors de l'assemblage mécanique, j'ai défini des tolérances d'engrènement strictes afin de minimiser le jeu angulaire lors des changements de direction. Un jeu incontrôlé engendre des erreurs de positionnement dans les systèmes de navigation autonomes. Je maîtrise les forces d'impact soudaines en maintenant les paramètres de fonctionnement dans des limites de couple et de vitesse modérées. Le respect des limites mécaniques de sécurité prévient la fatigue des surfaces des dents, réduit la dilatation thermique à l'intérieur des carters d'entraînement étanches et garantit une précision de mouvement continue lors des missions de longue durée des rovers.
Actionnement chez les humanoïdes et les exosquelettes
Articulations de la hanche et de la cheville dans les structures humanoïdes
Je conçois des jambes de robots humanoïdes pour reproduire les mouvements naturels du corps humain dans des structures compactes. Le manque d'espace autour des articulations de la hanche et de la cheville m'oblige à placer les moteurs électriques à distance des axes de pivotement. Un placement direct des moteurs crée des jambes larges et encombrantes qui entravent la marche naturelle. Pour éliminer toute largeur superflue, je monte les moteurs d'entraînement verticalement à l'intérieur des rainures de la structure des jambes.
Les composants de transmission à angle droit acheminent la puissance de rotation à travers les axes des articulations qui se croisent. J'installe unAssemblage d'engrenage à ongletÀ l'intérieur du boîtier compact de l'articulation, la rotation du moteur peut être inversée de 90 degrés sans altérer le couple d'entrée ni la vitesse de sortie. L'isolation des changements de direction purs par rapport aux étages de réduction de vitesse secondaires assure un contrôle précis de la position des jambes tout au long des cycles de marche automatisés. J'utilise ces articulations humanoïdes en respectant scrupuleusement les limites de vitesse et de charge. Le maintien des charges opérationnelles dans des limites prudentes empêche la dilatation thermique de dégrader l'alignement des dents à l'intérieur des cadres d'articulation en aluminium fermés.
Systèmes de commande portables pour exosquelettes des membres inférieurs
Les exosquelettes portables pour les membres inférieurs nécessitent des profils structurels fins afin de garantir le confort et la sécurité de l'utilisateur. Les mécanismes d'entraînement saillants perturbent l'équilibre et s'accrochent aux obstacles. Je positionne les actionneurs électriques plats parallèlement aux barres de soutien externes des cuisses et des mollets. Cette configuration mécanique permet de maintenir les composants structurels lourds au plus près du centre de gravité de l'utilisateur.
Les paires de biseaux à angle droit orientent la force de rotation à 90 degrés directement vers les axes de pivot du genou et de la cheville. Ce système de montage perpendiculaire crée un espace d'entraînement compact autour des articulations humaines. J'utilise des paramètres de fonctionnement spécifiques pour maintenir des performances stables lors des tâches d'assistance portable :
●La redirection de puissance perpendiculaire minimise la largeur latérale du dispositif le long du membre.
●Des vitesses d'entrée et de sortie égales garantissent un timing de mouvement prévisible.
●Des seuils de charge modérés préservent les surfaces de contact des dents lors de cycles de foulée répétitifs.
Je mesure régulièrement la température du carter mécanique lors d'essais de marche humaine continue. Un fonctionnement en deçà des seuils thermiques critiques protège les lubrifiants synthétiques internes d'une dégradation soudaine. Des couches de lubrification propres minimisent les frottements, éliminent les blocages mécaniques et prolongent la durée de vie du moteur au quotidien.
J'intègreEnsembles d'engrenages à ongletPour obtenir une transmission de puissance fiable à 90 degrés au sein de châssis robotiques à espace restreint, ces mécanismes robustes maintiennent un rapport de transmission strict de 1:1. Ils redistribuent le mouvement de rotation avec fluidité, sans altérer la vitesse de sortie ni le couple mécanique. Mes projets d'ingénierie intègrent ces systèmes d'entraînement dans des manipulateurs articulés, des modules de direction pour plateformes mobiles et des dispositifs robotiques portables d'assistance à l'humain.
Il est essentiel de faire fonctionner ces entraînements de précision dans des limites de charge et de vitesse modérées afin de maximiser la durée de vie des engrenages.
En respectant ces limites opérationnelles, je préviens la dilatation thermique et protège les couches de lubrifiant internes. Cette stratégie de conception rigoureuse garantit une précision dynamique continue pour les systèmes robotiques modernes les plus avancés.
FAQ
Quel est le rôle principal d'un engrenage à onglet en robotique ?
J'utiliseengrenages à ongletPour modifier la direction de la force de rotation de 90 degrés à l'intérieur de châssis robotiques compacts, ces engrenages coniques présentent un nombre de dents identique sur leurs deux composants. Cette conception unique transmet le mouvement directement entre des arbres perpendiculaires sans altérer la vitesse de rotation ni le couple mécanique du système.
Pourquoi choisir des engrenages à denture conique plutôt que des engrenages droits standard dans les articulations robotiques ?
Je sélectionneengrenages à ongletLorsque mes conceptions mécaniques sont confrontées à des contraintes d'espace importantes, les engrenages droits classiques acheminent la puissance le long d'arbres parallèles, ce qui allonge les logements d'articulations. Les engrenages à denture conique me permettent de monter les moteurs d'entraînement perpendiculairement, ce qui permet de gagner un volume interne crucial dans les bras, poignets et jambes compacts.
Les engrenages à denture conique modifient-ils la vitesse ou le couple de mon entraînement robotisé ?
Non, les engrenages coniques conservent un rapport de transmission strict de 1:1. Ils redirigent le mouvement entre les axes qui se croisent tout en préservant une vitesse d'entrée et un couple de sortie identiques. Je gère toute réduction de vitesse ou multiplication de couple nécessaire grâce à des réducteurs distincts situés ailleurs dans la transmission.
Comment puis-je éviter une usure excessive des engrenages de la scie à onglets lors d'un fonctionnement continu ?
Je maintiens les charges et les vitesses de fonctionnement dans des limites modérées. Les vitesses élevées génèrent de la chaleur interne, provoquant une dilatation thermique qui perturbe l'alignement précis des dents. Un fonctionnement dans ces limites préserve les couches de lubrifiant synthétique, prévient la fatigue de la surface des dents et prolonge la durée de vie mécanique.
Date de publication : 20 août 2026